UgCS 6.3: нове планування для LiDAR-обстежень
UgCS 6.3: точніше планування складних LiDAR-місій
Планування великої аерозйомки — це не лише побудова маршруту на карті. Для LiDAR-обстежень критично важливо узгодити траєкторію польоту, налаштування сенсора та дії під час калібрування так, щоб уся місія виконувалася без зайвих пауз і ризиків. Саме на це спрямоване оновлення UgCS 6.3 від SPH Engineering.
Що додає версія 6.3
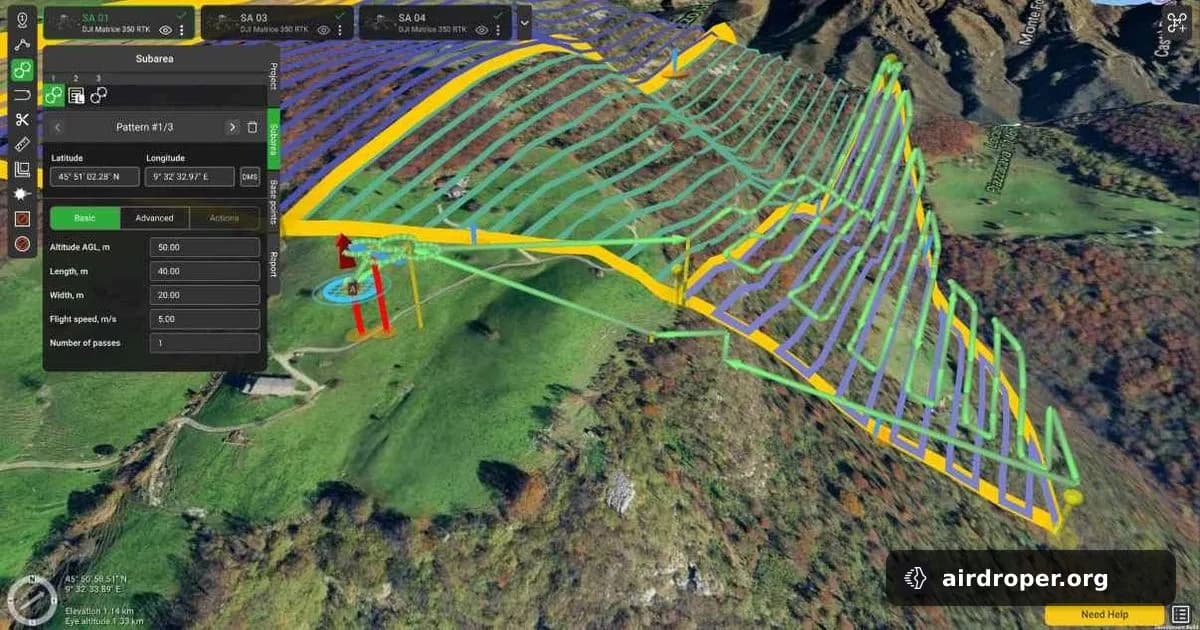
Ключова новація — terrain-following control для складних місій. Такий підхід допомагає дрону краще утримувати потрібну висоту над рельєфом під час польоту над неоднорідною місцевістю. Для LiDAR це особливо важливо, адже якість даних напряму залежить від стабільності параметрів зйомки протягом усього маршруту.
Оновлення орієнтоване на сценарії, де оператор працює з великими площами та різним рельєфом. У таких умовах планування має враховувати не тільки шлях між точками, а й те, як саме система реагуватиме на зміни висоти місцевості.
Чому це важливо для операторів
Для команд, що виконують інспекції або картографування на великих територіях, головна складність часто полягає в координації багатьох елементів місії. Потрібно:
- зберегти однакову логіку польоту на всій ділянці;
- узгодити налаштування сенсора з маршрутом;
- мінімізувати ручні корекції під час виконання;
- зменшити шанс на помилки в плані місії.
Саме тому інструменти, які поєднують маршрутне планування з контролем руху над рельєфом, стають важливою частиною робочого процесу.
Практичний ефект
Для LiDAR-зйомки стабільність польоту має не менше значення, ніж сам сенсор. Якщо дрон краще дотримується заданої висоти над землею, оператору простіше отримати більш передбачуваний результат і зменшити кількість повторних прольотів. У підсумку це може спростити підготовку до місії та зробити виконання великих проєктів більш керованим.
Що це означає для ринку
Оновлення на кшталт UgCS 6.3 показують, що ринок професійного ПЗ для дронів рухається у бік глибшої автоматизації. Для промислових і геодезичних задач уже недостатньо просто побудувати маршрут — важливо, щоб програмне середовище допомагало враховувати рельєф, сенсор і операційні сценарії як єдину систему.
Схожі статті
Коментарі
Увійдіть, щоб залишити коментар