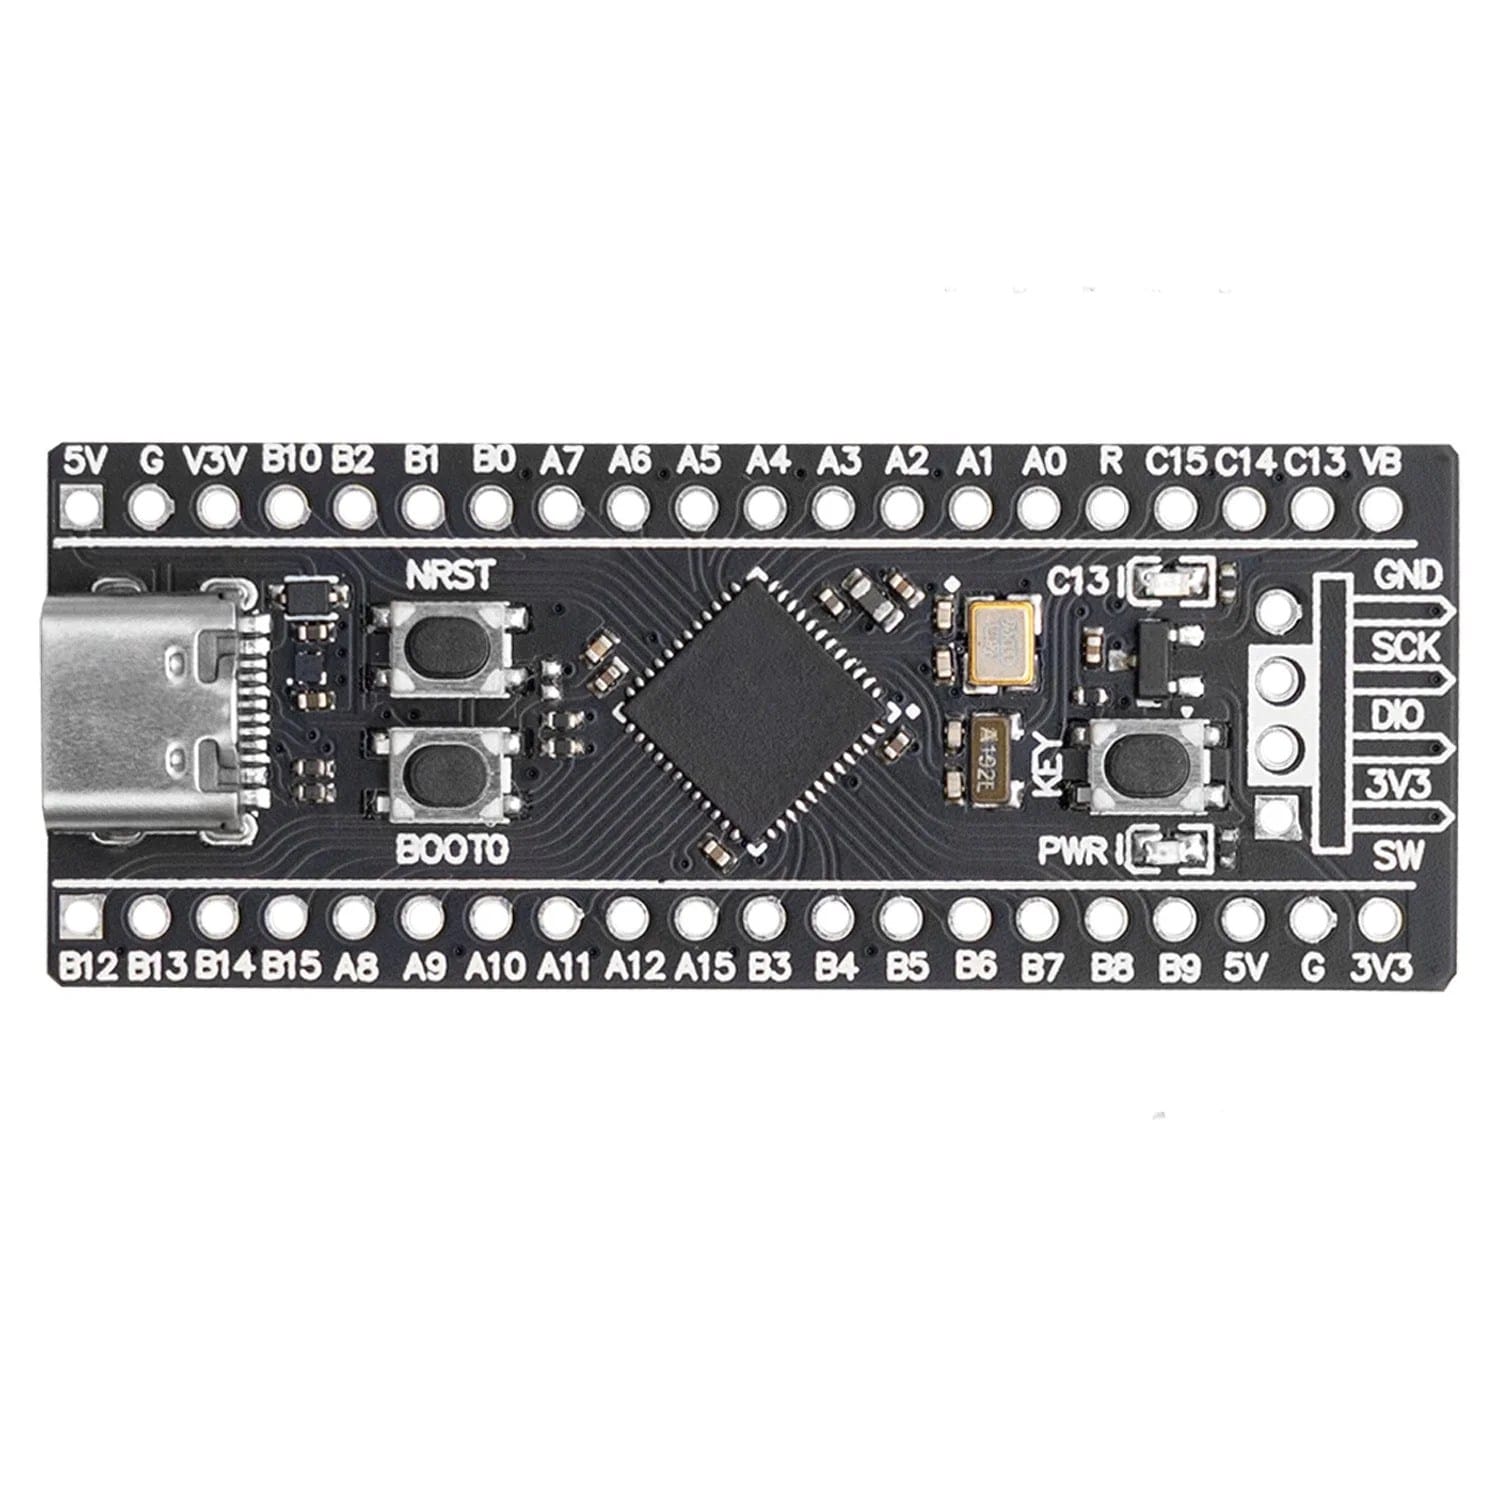
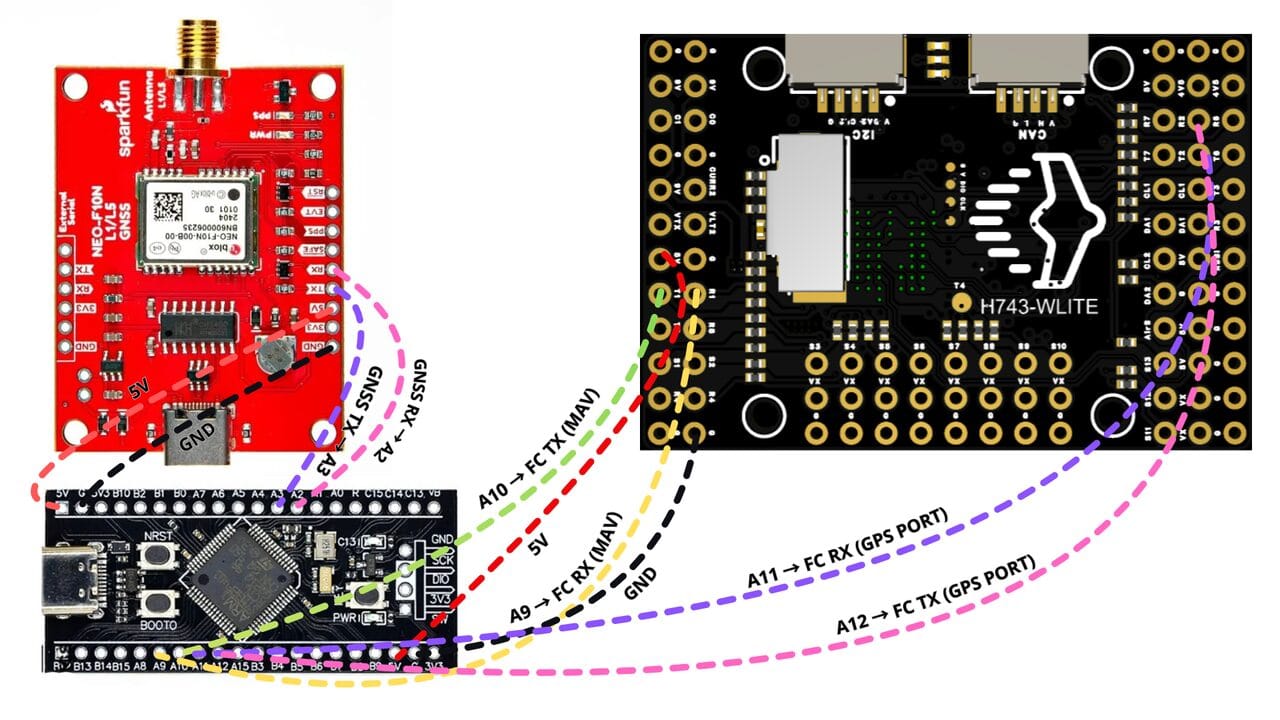
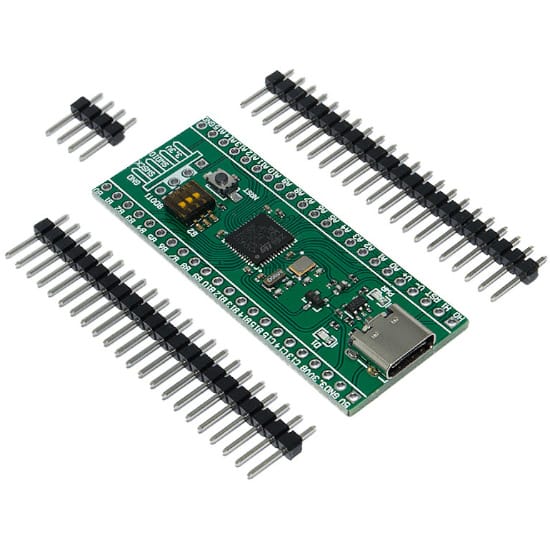
Mikrokontroler STM32F401 fizycznie umieszczony między odbiornikiem GPS a kontrolerem lotu — analizuje dane satelitarne 460,800 razy na sekundę, aby wykrywać spoofing i automatycznie przełączać się na nawigację dead-reckoning. 6 niezależnych algorytmów wykrywania: skoki pozycji, anomalie liczby satelitów, analiza SNR, anomalie wysokości, weryfikacja EKF, automatyczne odzyskiwanie. Szyfrowane oprogramowanie układowe (firmware), aktualizacje USB-C, panel internetowy.
Dokumentacja:
https://gps.airdroper.org